Tomáš Sasko
Jun 30, 2026
El terreno es un factor fundamental en las simulaciones energéticas, ya que determina las características geométricas y físicas que influyen en el rendimiento de una central eléctrica.
Dado que los proyectos fotovoltaicos a gran escala suelen construirse en terrenos complejos, y no en parcelas perfectamente llanas, tener en cuenta características específicas del terreno, como pendientes, colinas, valles o crestas, es un factor clave para garantizar la precisión de las simulaciones fotovoltaicas y las consiguientes estimaciones de rendimiento energético.
Para salvar la brecha entre las estimaciones financiables y el rendimiento real, los promotores deben ir más allá de los modelos 3D «cosméticos» y adoptar un flujo de trabajo verdaderamente integrado y adaptado al terreno.
La topografía afecta a la producción solar de dos formas principales: ópticamente, al alterar los patrones de sombreado y la porción de cielo visible para los módulos; y eléctricamente, al influir en los puntos de funcionamiento y en las pérdidas relacionadas con la variabilidad de la irradiación solar, la temperatura y el ángulo de incidencia.
Cuando las simulaciones se basan en modelos simplificados de «terreno llano» o en datos de baja resolución, introducen errores sistemáticos que no captan las variaciones locales de pendiente y orientación que se dan en terrenos irregulares.
Por consiguiente, un diseño adaptado al terreno es esencial no solo para identificar riesgos mecánicos —como colisiones entre la mesa y el suelo en los sistemas de seguimiento—, sino también para garantizar que las estimaciones de rendimiento energético resultantes sean precisas, financiables y reflejen las condiciones físicas reales del emplazamiento.
El diseño de la disposición fotovoltaica debe reflejar el terreno real, no solo para reducir el riesgo de construcción, sino también para evitar imprecisiones en las estimaciones de la producción de energía. Sin embargo, el sector adolece con frecuencia de un «eslabón débil» entre el diseño y la simulación. Aunque un diseñador fotovoltaico pueda crear un trazado 3D detallado, muchos motores de simulación simplifican esa geometría reduciéndola a una aproximación plana o «suavizada».
El terreno —incluidas las sombras entre filas, los distintos ángulos de inclinación y los obstáculos locales— queda, en la práctica, eliminado del proceso de cálculo.
No conservar la topografía real en la fase de simulación da lugar a imprecisiones sistemáticas en las estimaciones de rendimiento y oculta los riesgos de construcción que solo se hacen evidentes durante la costosa fase de ejecución.
El primer reto consiste en obtener e importar los datos del terreno a la herramienta de diseño fotovoltaico. El requisito previo, por supuesto, es utilizar un software que admita el diseño adaptado al terreno.
El sector sigue utilizando una amplia variedad de fuentes de datos topográficos. Muchas herramientas se basan en capas globales de MOD (Modelo Digital de Elevación) con una resolución de malla de entre 30 y 90 metros, pero estos datos suelen tener una antigüedad de varios años o incluso décadas; aunque son adecuados para una selección inicial, pueden resultar engañosos en terrenos montañosos, valles, terrenos aterrazados o emplazamientos modelados por movimientos de tierra, carreteras y sistemas de drenaje.
Para el diseño detallado, normalmente es necesario importar el propio terreno. El formato más robusto en la práctica es GeoTIFF, ya que incluye información de georreferenciación en la cabecera del archivo. Al cargar varios mosaicos, estos se pueden alinear correctamente sin necesidad de unirlas manualmente.
Esto nos lleva a un punto clave que es fácil pasar por alto: el «terreno» no siempre es terreno. Los productos de teledetección, como el LiDAR (detección y medición de distancias por luz), pueden incluir copas de árboles, edificios o estructuras temporales. A veces eso es exactamente lo que se busca, ya que permite capturar el sombreado cercano sin tener que modelar manualmente cada obstáculo. Otras veces supone un problema, ya que los artefactos pueden comportarse como barreras sólidas en una malla 3D.
Las líneas eléctricas, por ejemplo, pueden reconstruirse como una pared en lugar de como un cable en el aire, lo que a su vez produce sombreados poco realistas y colisiones falsas. Los datos del terreno deben analizarse minuciosamente antes de que se conviertan en la base del diseño. La elección entre un modelo de terreno y un modelo de superficie depende de las herramientas utilizadas en el software de diseño.
Incluso cuando se dispone de un buen terreno, hay que hacer frente a otra limitación: el cálculo.
Un escaneo detallado con LiDAR o con dron genera la denominada «nube de puntos», que puede ocupar muchos gigabytes. A menudo resulta poco realista manipular estos conjuntos de datos sin procesar de forma interactiva en un entorno basado en navegador, y no conviene malgastar recursos de renderizado en partes de la escena que no son relevantes para la geometría fotovoltaica.
Un enfoque útil consiste en convertir los datos de elevación en una malla triangular optimizada que conserve las líneas de cresta y los cambios de pendiente importantes, al tiempo que reduzca el número de triángulos en las zonas donde la superficie es casi plana.
Por ejemplo, algoritmos como «Delatin» de Mapbox ilustran bien este principio: se acepta una pérdida controlada y cuantificada de fidelidad geométrica a cambio de una malla que se pueda renderizar y editar con fluidez. El objetivo es lograr la máxima relevancia allí donde las decisiones de diseño sean sensibles a la pendiente, la curvatura y el sombreado local.
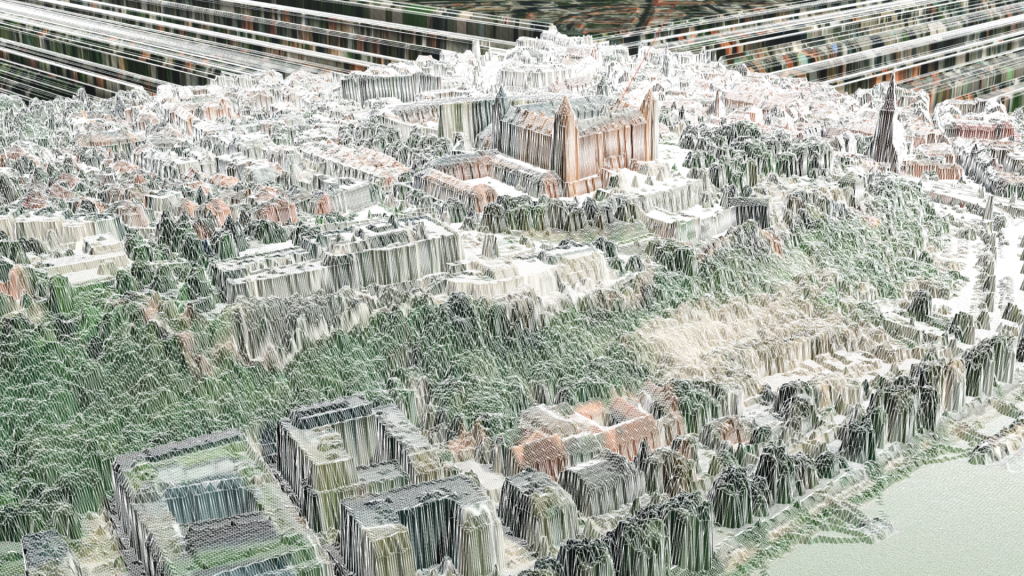
Imagen 1: Un escaneo detallado con LiDAR o con dron captura el terreno y los objetos y superficies circundantes como una densa nube de puntos. Aunque es muy preciso, este conjunto de datos sin procesar puede ser extremadamente grande y difícil de utilizar directamente en los flujos de trabajo de diseño y simulación fotovoltaica.
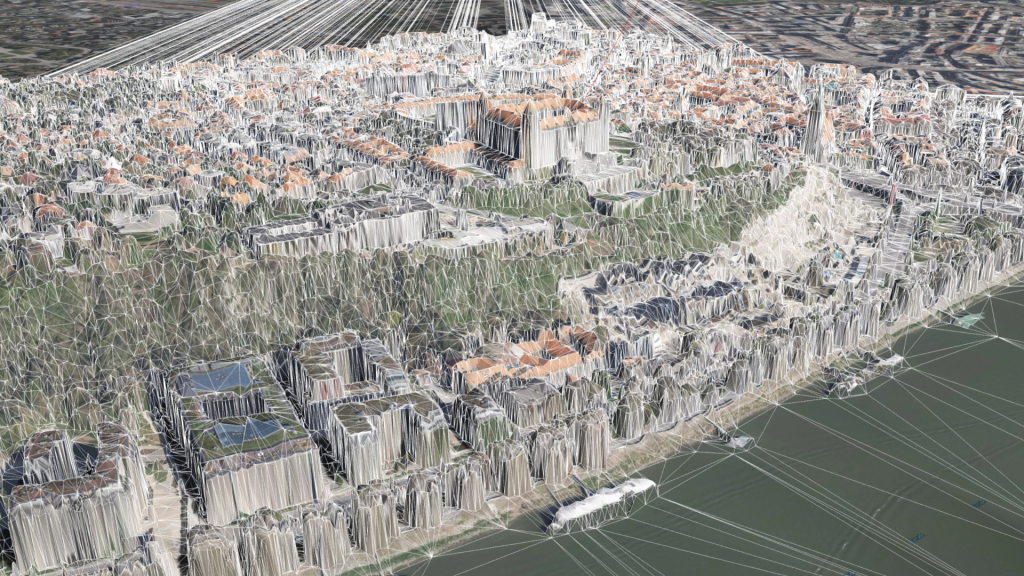
Imagen 2: Una malla triangular optimizada conserva las características del terreno que más importan para el diseño fotovoltaico, como las líneas de cresta, los cambios de pendiente y la geometría relevante para el sombreado, al tiempo que reduce la complejidad innecesaria en las zonas más llanas para facilitar el renderizado, la edición y la simulación.
Una vez que el terreno puede utilizarse en el proceso de diseño, la siguiente pregunta es si la disposición de los paneles fotovoltaicos se adapta realmente a él y si el simulador funciona con la misma geometría adaptada al terreno.
En terrenos ondulados, la colocación de las mesas nunca es estática. La distancia entre filas, la altura de las pilas y las rotaciones de los seguidores interactúan con la pendiente y la curvatura local. En el caso de los sistemas de seguimiento, esto resulta especialmente crítico. Una mesa que no entra en contacto con el terreno en un ángulo de rotación determinado puede chocar con él en otro. Por lo tanto, comprobar la geometría únicamente en una posición neutra puede pasar por alto colisiones que se produzcan durante el seguimiento matutino o vespertino, o durante las maniobras de repliegue.
Por lo tanto, una disposición adaptada al terreno debe cumplir dos requisitos. En primer lugar, debe colocar las estructuras en el terreno utilizando restricciones de ingeniería realistas. En segundo lugar, debe conservar esta geometría detallada durante la simulación, en la que se calculan el sombreado y la distribución de la irradiancia. Si el simulador sustituye el diseño adaptado al terreno por una aproximación aplanada, se pierde el valor de dicho diseño.
En terrenos complejos, las colisiones no son excepciones poco frecuentes. Son un resultado previsible de pendientes pronunciadas, espacios reducidos y alturas variables de las mesas. Pueden producirse entre mesas adyacentes en un valle profundo, entre las mesas y el suelo cuando las patas son demasiado cortas, o entre las mesas y equipos como los inversores situados debajo de las estructuras.
La detección inteligente de colisiones ayuda a evitar rediseños en fases avanzadas y reduce el riesgo de que surjan problemas de constructibilidad una vez que ya se han tomado las decisiones de adquisición. Las soluciones de software robustas detectan las colisiones inmediatamente mientras el diseñador edita la disposición, ya que esperar hasta la revisión final del diseño suele ser demasiado tarde y demasiado costoso.
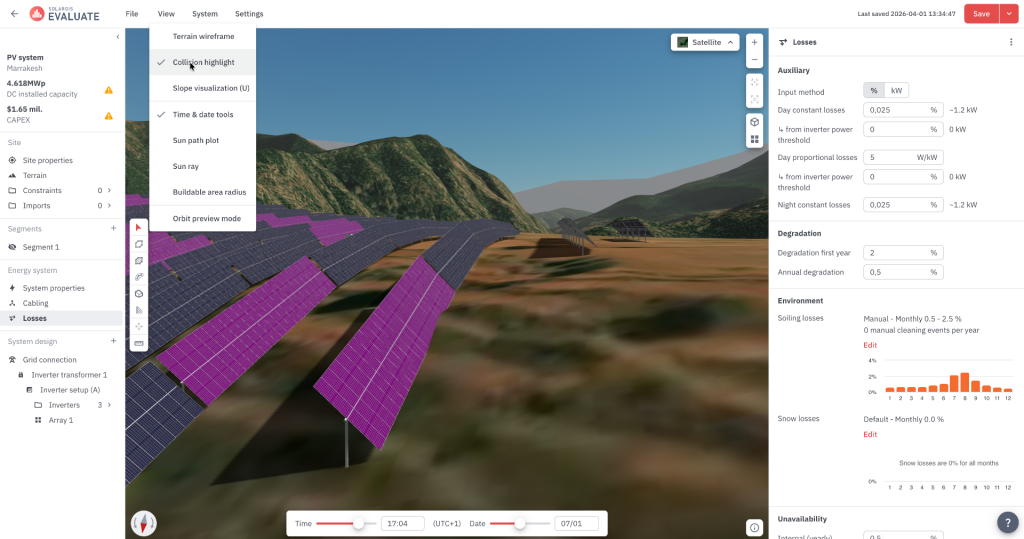
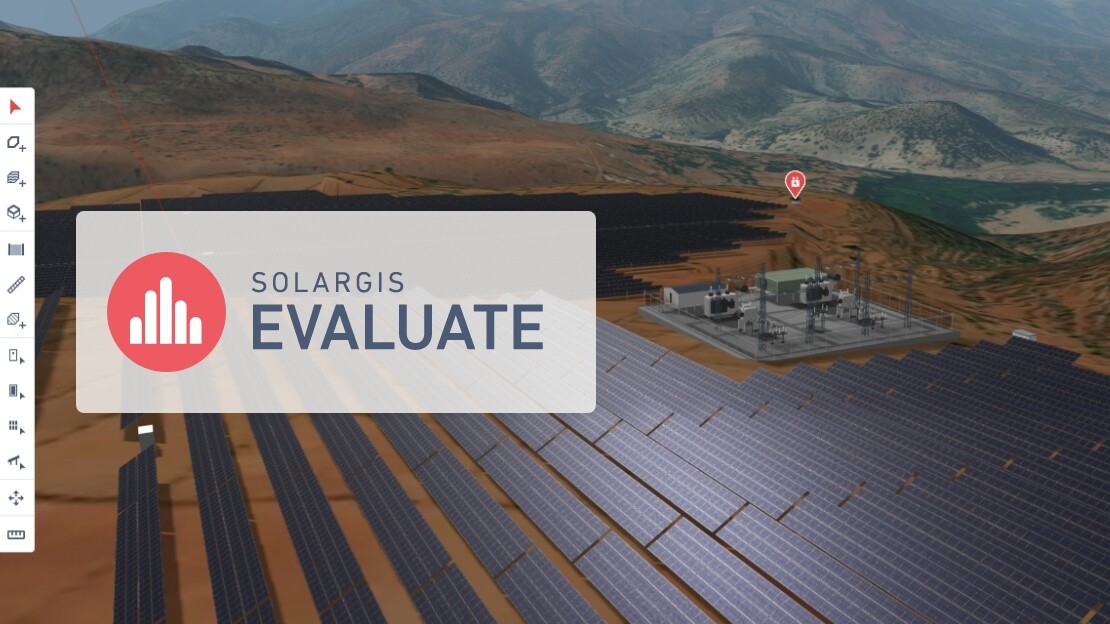
Imagen 3: Resaltado de colisiones entre mesas en la sección de diseño del sistema Solargis Evaluate y la opción para activar o desactivar la función.
La mayoría de los ingenieros están familiarizados con los límites de pendiente. Llega un momento en que una superficie es simplemente demasiado empinada para que su construcción y mantenimiento resulten económicamente razonables. Pero la magnitud de la pendiente por sí sola no describe la idoneidad del terreno. Un ángulo de pendiente determinado puede tener implicaciones muy diferentes dependiendo de si está orientado al sur o al norte. La misma pendiente puede favorecer una orientación óptima de los módulos o, por el contrario, crear problemas persistentes de sombreado y acceso.
Por eso el azimut del terreno, es decir, la orientación direccional de las pendientes, merece ser tratado como una variable de diseño de primer orden, en lugar de como un aspecto secundario.
En la práctica, las mejores decisiones que tienen en cuenta las características del terreno se obtienen combinando la magnitud de la pendiente, la dirección de la misma y el contexto de sombreado local en una única visión de las restricciones, en lugar de basarse en una única cifra de «pendiente máxima».
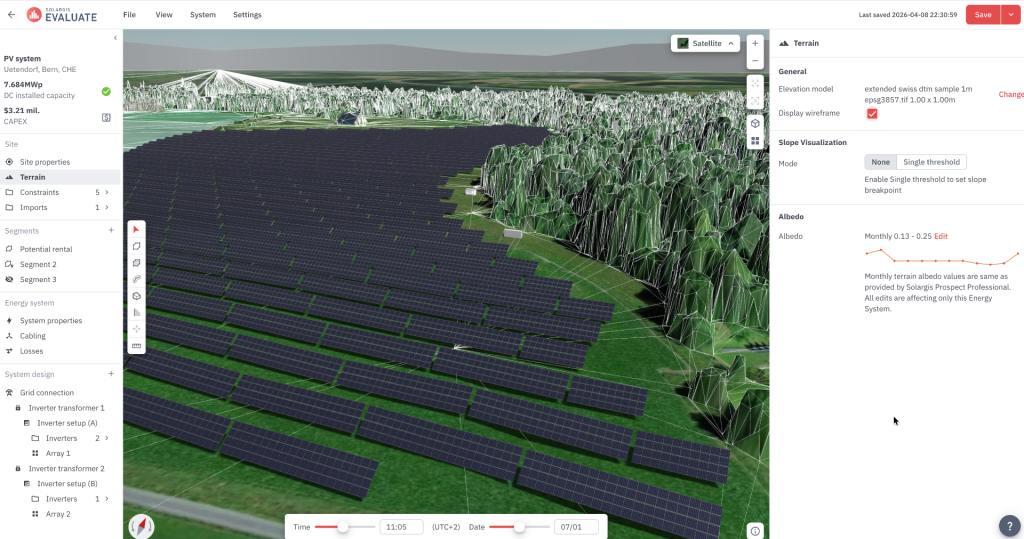
El terreno afecta a más aspectos que el sombreado y la irradiación. También modifica la inclinación efectiva y la exposición de las superficies fotovoltaicas, lo que puede influir en el comportamiento de la nieve y la suciedad sobre los módulos. Las variaciones en la inclinación de la superficie, la exposición al viento y las condiciones meteorológicas locales pueden afectar a la rapidez con la que se desliza la nieve, a la eficacia con la que la lluvia limpia los módulos y al tiempo que la suciedad o el polvo permanecen en la superficie.
Ningún modelo de simulación puede predecir las pérdidas por nieve y suciedad con total precisión. Sin embargo, si se ignora el terreno en la geometría de la planta, es posible que las hipótesis sobre las pérdidas ya no reflejen el rendimiento real del sistema. Para los bancos y los inversores, esto puede traducirse posteriormente en diferencias de rendimiento inesperadas. Para los ingenieros, a menudo conlleva márgenes de seguridad más amplios y una mayor incertidumbre en el diseño.
Si está desarrollando proyectos en terrenos complejos, vale la pena plantear una pregunta sencilla a cualquier proveedor de simulación: ¿cómo tiene en cuenta su motor el terreno ondulado en el propio cálculo del rendimiento? ¿Simula la misma geometría 3D utilizada en el diseño o simplifica el proyecto a una disposición plana?
El diseño fotovoltaico adaptado al terreno no consiste en crear una visualización 3D de aspecto impresionante de una planta solar. Se trata de garantizar que la geometría del trazado del terreno utilizada durante el diseño sea la misma que se emplea en la simulación, y que las condiciones físicas del emplazamiento y la configuración técnica del sistema fotovoltaico se reflejen en la evaluación del rendimiento energético financiable.
Cuando la simulación fotovoltaica se realiza a nivel de célula utilizando un modelo de terreno realista, el desglose de las pérdidas se vuelve más transparente. Resulta más fácil distinguir las pérdidas causadas por la topografía y las condiciones meteorológicas de las derivadas de decisiones de diseño, como la separación entre filas, la inclinación o la configuración del seguidor.
En mercados donde los márgenes son más ajustados y el riesgo se examina con mayor detenimiento, la precisión en la modelización que tiene en cuenta el terreno ya no es opcional. Se está convirtiendo en parte de una práctica de ingeniería sólida.